循线行驶程序实战:第一个完整项目
项目目标
让机器人沿地上一条线轨自主行驶——无人操控、开机即跑。这是官方教学体系里的经典项目,也是自主程序的最佳演示素材。
第一步:贴一条合格赛道
| 要素 | 标准 |
|---|---|
| 颜色 | 蓝色、红色或绿色任一 |
| 线宽 | 15 至 25 毫米(电工胶带宽度正好) |
| 弯道 | 先直角后圆弧,别一上来贴发卡弯 |
| 地面 | 浅色平整地面,深色地板会干扰识别 |
线轨贴法详见六大智能模块的线路识别参数。
第二步:读懂循线的事件循环
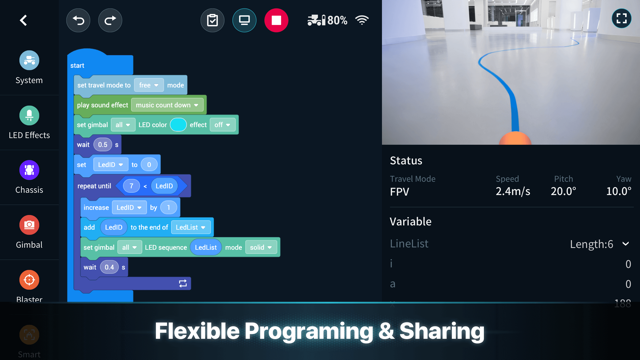
官方编程指南的循线示例(实拍编程界面里那个正在跑的程序就是它)逻辑只有四步:
- 开始:程序启动。
- 循环体:重复执行——
- 读取线轨位置(识别到线 / 偏左 / 偏右 / 丢线);
- 按位置修正:偏左就左转一点,偏右就右转一点,居中就直行;
- 循环间隔 0.05 秒,给电机响应留时间。
- 丢线兜底:连续 N 次丢线就停车,防止机器人冲出赛道。
实拍界面右侧的监控区能看到 LineList 变量和实时速度(约 2.4m/s)——调试循线时盯着这块看修正量最直观。
第三步:调参三件套
程序能跑之后,三个参数决定它跑得好不好:
- 行驶速度:先低速调稳,再逐级提速——速度越快,修正频率要求越高。
- 修正幅度:转向积木的角度 / 比例值,修正大了画龙、小了脱线。
- 采样间隔:0.05 秒是官方示例值,太短机器人抖,太长弯道冲出去。
进阶方向
- 双色岔路:蓝线绿线交叉口按颜色选路(线路识别认三色)。
- 标签停靠站:赛道中途贴视觉标签,识别到即停靠——线路 + 标签双模块联动(智能模块)。
- 对战版巡线:官方赛事里「自动驾驶巡线」环节就是这套逻辑的竞赛化,识别标签执行变色、射击、停止任务拿积分。
程序稳定后,把它设成自主程序写进机器人,脱离手机跑给人看:程序运行与分享。